具身智能与服务机器人
围绕多模态情境感知、安全导航、机器人视觉与系统集成,形成「感知—理解—决策—执行」的完整技术主线。
LINKINWISE / CREATOR
海外学习与工作十八年,兼具人工智能、机器人技术、工程管理与跨机构协作经验。博士期间参与新加坡 National Robotics Programme 相关课题及 Toyota HSR 服务机器人项目,具备机器人视觉、系统集成、智能控制与工程化应用经验;现聚焦具身智能教育、ROS2 课程体系、AI 通识教育、机器人竞赛与校企联合人工智能及机器人实验室建设。
国家级具身智能高级讲师|高校人工智能与机器人方向教师|工程系统集成
PROFILE
发展主线
土木工程与计算机工程交叉学习
大型轨道交通工程组织与质量安全
服务机器人、多模态感知与安全导航
课程、项目、竞赛、科研和产业协同
核心能力结构
围绕多模态情境感知、安全导航、机器人视觉与系统集成,形成「感知—理解—决策—执行」的完整技术主线。
将 Linux、ROS2 通信、URDF、Gazebo、RViz、Nav2、机器人视觉和真实任务组织为课程、实验与竞赛项目。
具备需求分解、方案设计、版本管理、现场测试、质量安全、风险控制与多方协同能力。
面向公共服务、建筑巡检、智慧农业、灾害救援、养老和工程教育开展应用转化与技术合作。
EXPERIENCE
以下按时间倒序排列。
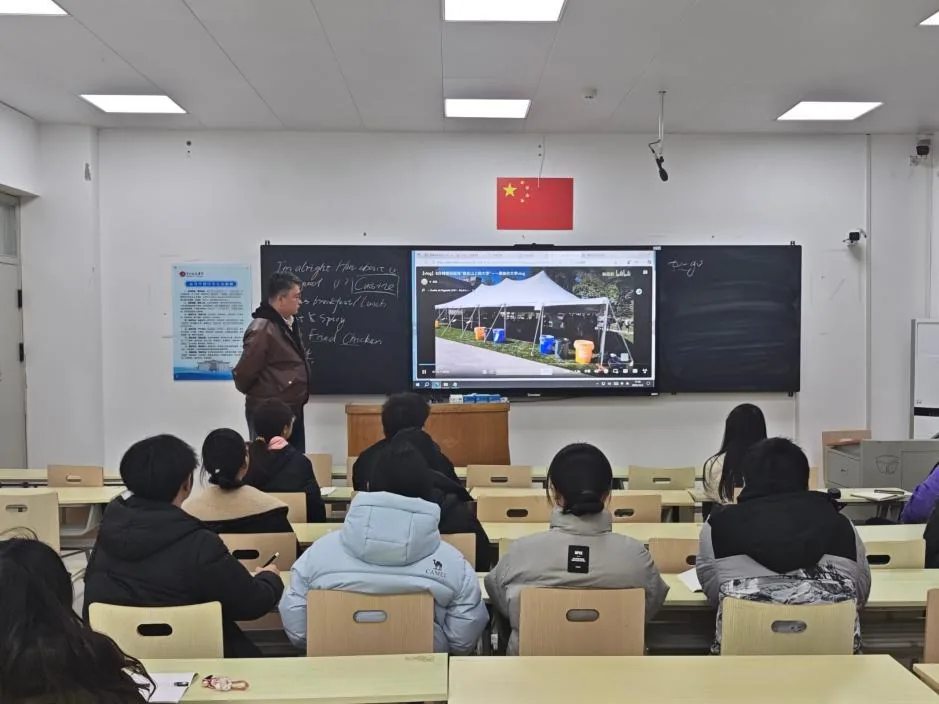
2025—至今
高校教学、具身智能教育与工程场景转化
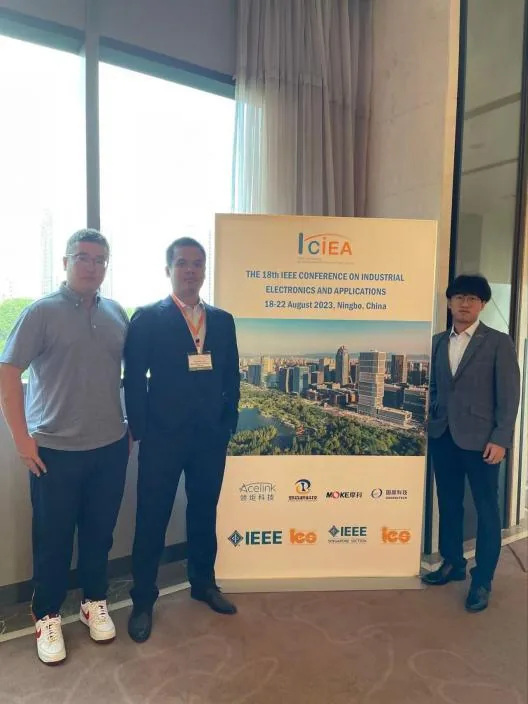
2023—2024
机器人技术、工程系统集成与应用场景转化
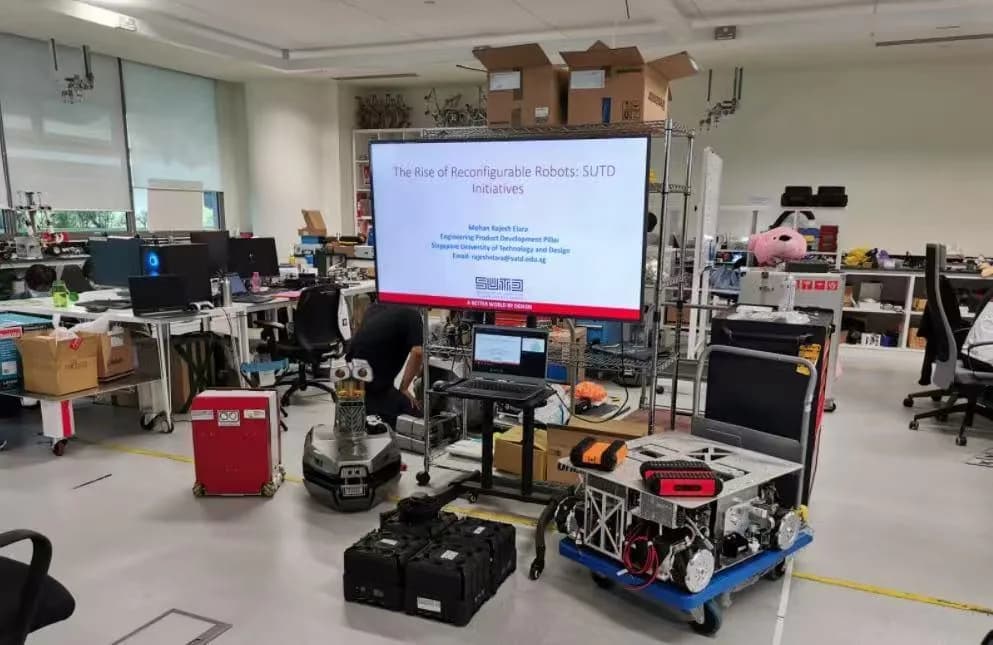
2018—2023
服务机器人与多模态情境感知博士研究
2014—2018
大型轨道交通工程现场管理与多方协调
2010—2014
土木工程主修与计算机工程辅修
2010
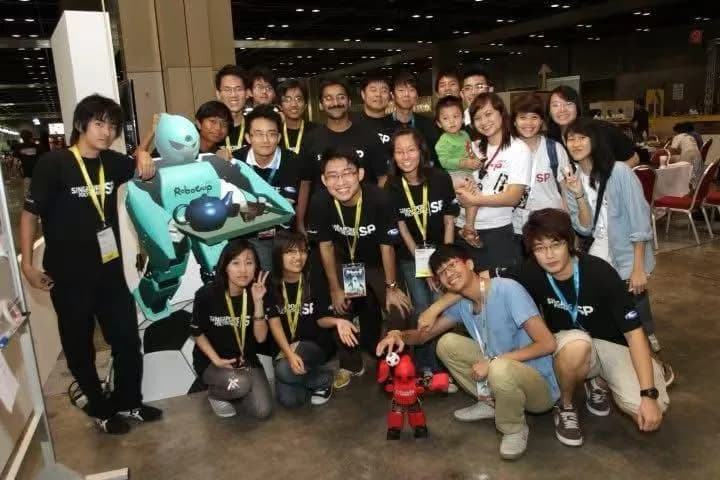
RoboCup 家政服务机器人竞赛实践
WORK
代表性工作方向
完成桌面垃圾识别、RGB-D 三维定位、清洁路径规划、门把手检测,以及移动底盘与机械臂联合执行,形成从感知到操作的闭环。
面向自动扶梯、楼梯、玻璃门等低特征或遮挡目标,融合上下文、视觉与深度信息完成危险识别与安全距离估计。
使用声音事件检测和声源方向定位识别危险区域,并驱动覆盖路径重规划,使机器人在弱光与遮挡环境中主动规避风险。
将知识点组织为课程、实验、竞赛与真实项目,推动学生从「会使用工具」走向「能够完成工程任务」。
合作方向
多模态感知、短时预测、风险建模与机器人决策。
公共服务、养老、建筑巡检、智慧农业与灾害救援。
课程体系、实验项目、师资培训与工程实践平台。
机器人接口、边缘控制器、导航与实机验证。
课程—项目—竞赛—科研—产业一体化。
应用场景梳理、技术方案设计与联合研发。
RESEARCH
研究基础
长期从事具身智能、服务机器人、机器人视觉、多模态情境感知、安全导航与机器人系统集成研究。2023 年获得新加坡科技与设计大学工程产品开发专业博士学位,博士论文围绕清洁机器人在复杂公共环境中的情境感知与自主作业展开。
博士期间依托 Toyota HSR 人类支援机器人和 BELUGA 自主移动清洁机器人,开展视觉与 RGB-D 感知、低特征及遮挡危险物体识别、声学事件检测与声源定位、安全距离估计、路径规划和机器人实物验证,形成从数据采集、算法开发、ROS 系统集成到真实场景测试的完整技术链。
博士期间重点科研项目
机器人关键使能技术、感知能力提升与系统集成研究,面向复杂环境识别、交互和任务执行。
机器人视觉感知、任务理解、环境适应、系统协同与真实场景应用验证。
负责视觉算法优化与系统集成,常见生活用品识别准确率约 80% 提升至约 90%,支撑识别、拾取与传递任务。
组织并带队国际机器人赛事;RoboCup 2010 家政服务类别主导视觉系统开发,团队在 26 支国际高校队伍中获第六名。
代表性成果
Sensors 2023上下文增强危险目标检测与安全导航
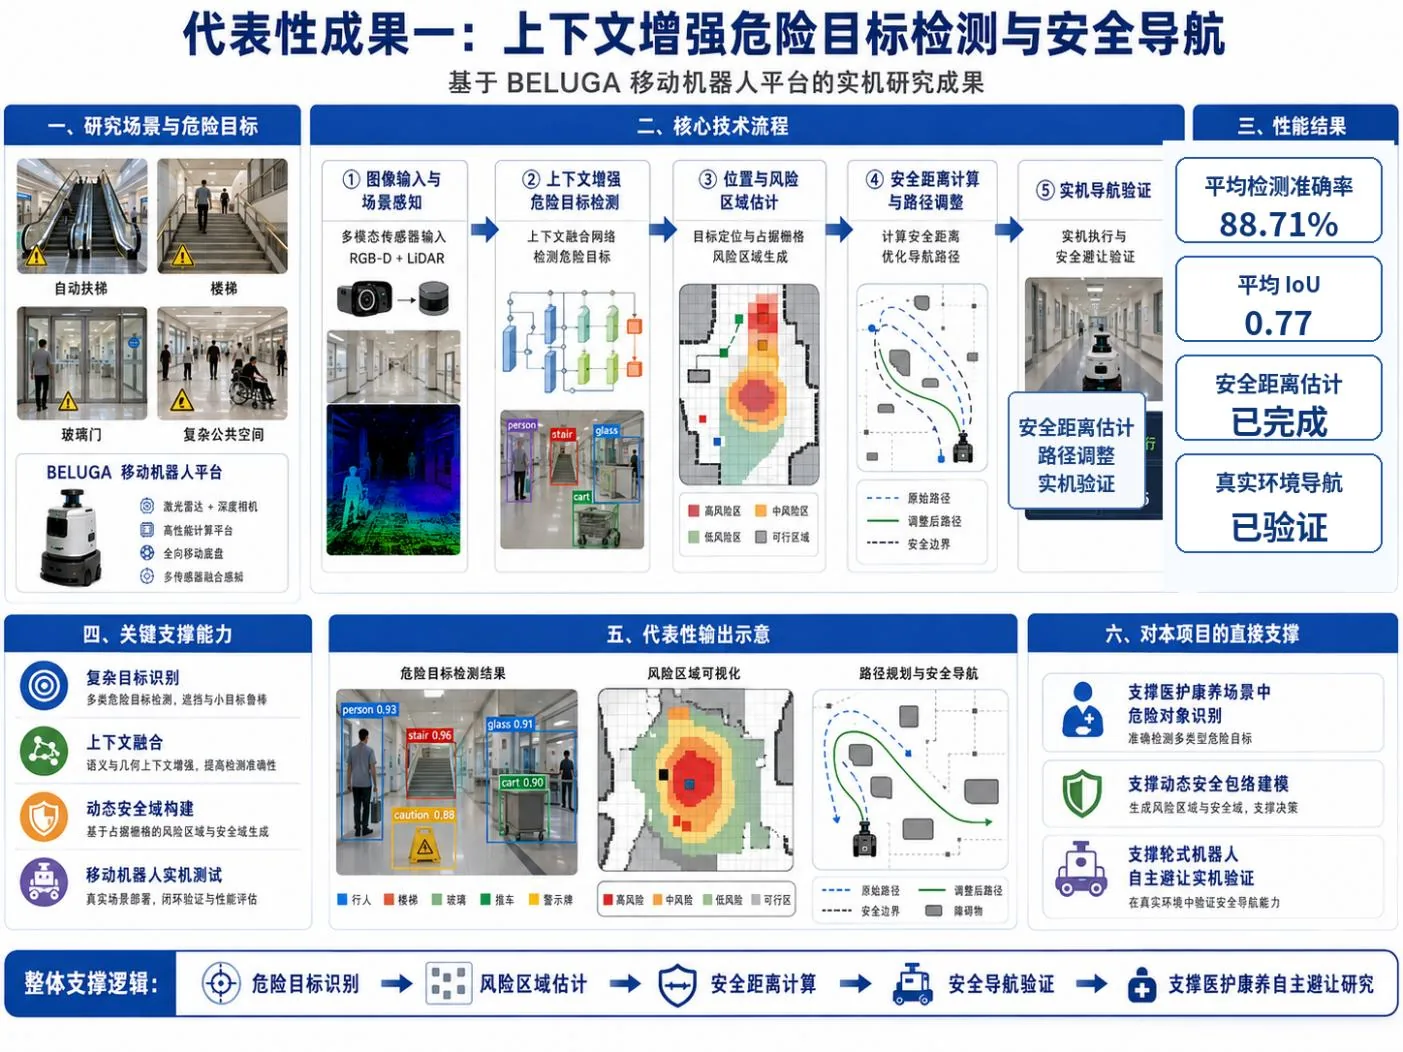
与本项目的衔接:将低特征危险目标识别能力迁移到老人、轮椅、助行器、输液架和病床等关联对象的联合感知;将静态安全距离扩展为综合相对速度、制动能力、预测不确定性和对象脆弱性的动态安全包络;延续「检测结果驱动导航行为」的实机闭环,验证减速、等待、绕行和停车策略。
Mathematics 2023基于声学情境感知的危险区域规避
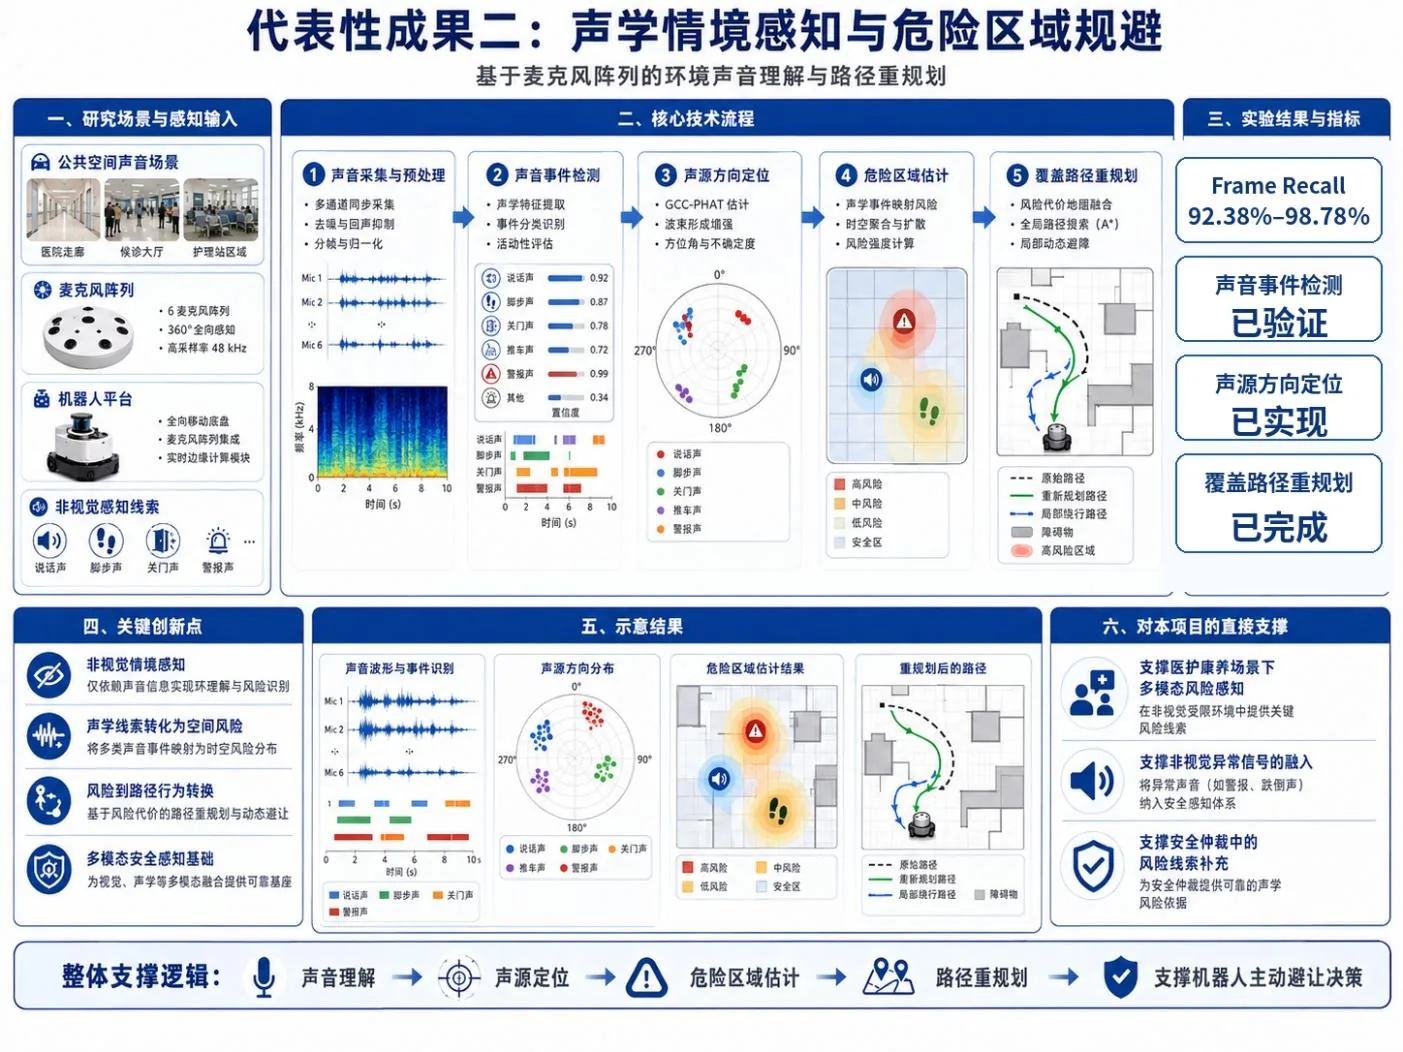
与本项目的衔接:把单一视觉避障扩展为多模态安全感知;在 RGB-D 相机受遮挡、低照度或视场限制时,引入声音事件、声源方向和环境异常作为风险补充;沿用「情境感知—风险区域—路径重规划」的技术逻辑,把碰撞风险与预测不确定性写入局部代价地图和安全控制约束,为安全仲裁器选择减速、等待、绕行或停车提供多源依据。
面向服务机器人的视觉感知、三维定位与协同执行
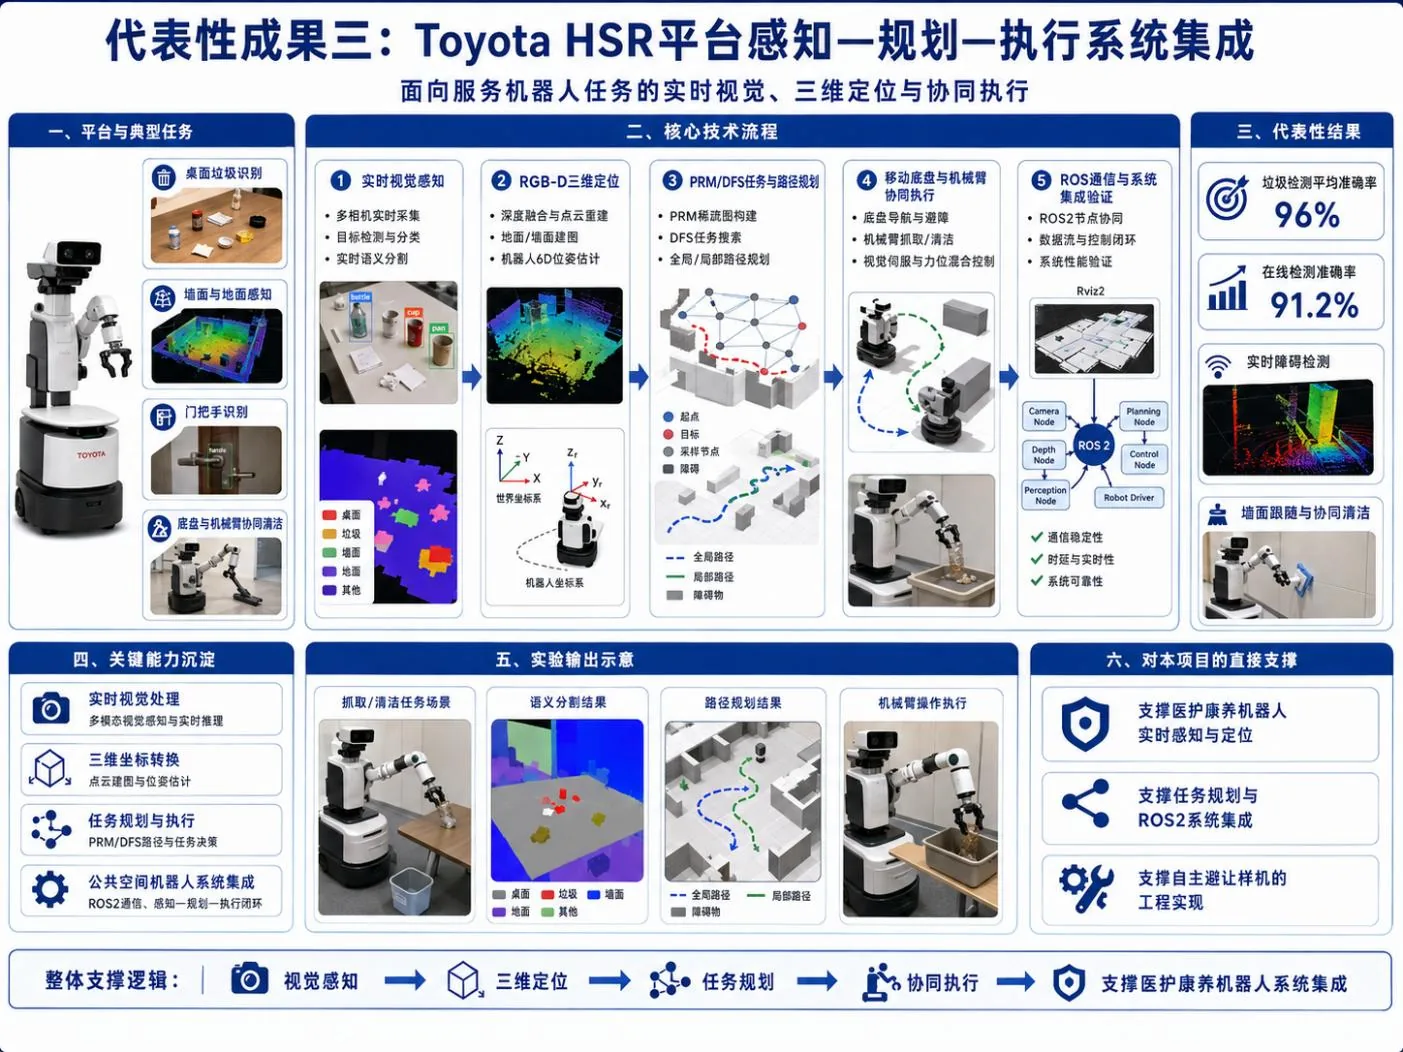
与本项目的衔接:该基础直接支撑边缘安全控制器、ROS2 安全中间件、轮式机器人验证样机及医护康养限定场景小试的工程实现。三类前期成果共同形成由算法到系统、由单模态到多模态、由风险识别到机器人行为调整的递进基础。
从一个真实需求开始
告诉我们你的设备、场景或培养目标,一起梳理合适的技术方案。